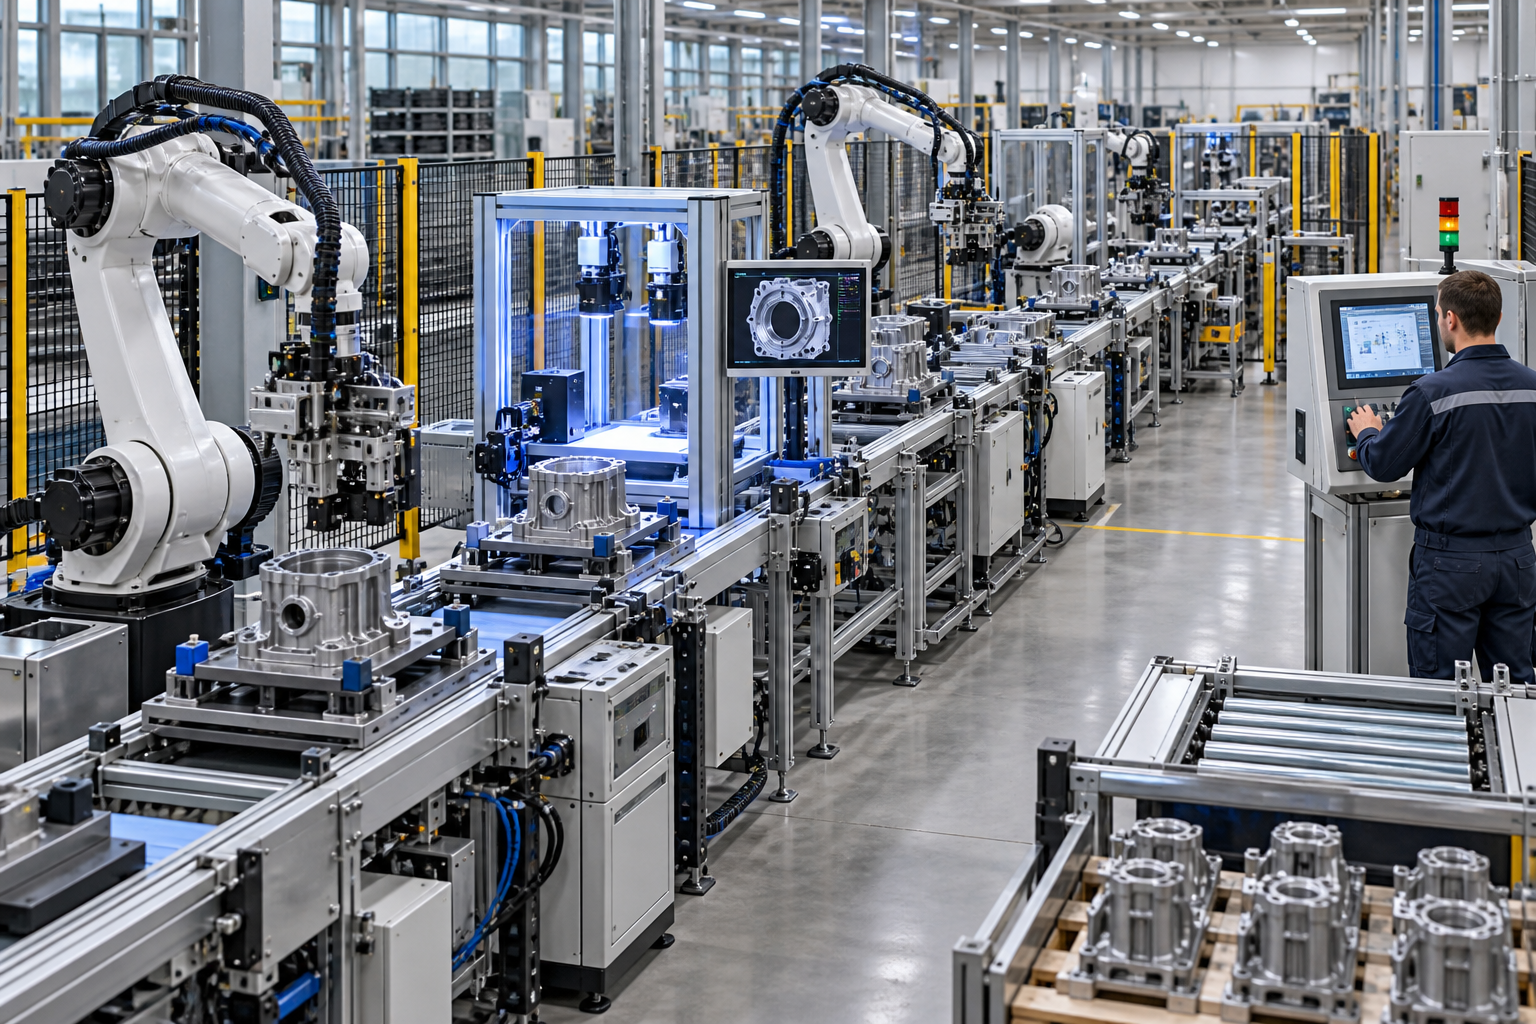
围绕多型号共线生产,集成自动上料、机器人装配、视觉与性能检测、NG 隔离和制造数据采集,并通过模块化工位与配方管理兼顾节拍、换型和扩展。
案例性质
典型方案案例。适用于型号较多、关键装配质量依赖人工、需要在线检测与生产数据协同的装备制造场景;产能、节拍、自动化率和人员配置须以工艺分析及现场验证为准。
业务场景
原有装配过程包含人工上料、搬运、紧固、目视确认和线下记录。型号切换依赖人员经验,关键参数与检测结果不能稳定关联到具体产品;设备、工位控制与生产管理系统之间缺少统一数据边界,异常原因、停机时间和在制状态难以及时汇总。
方案架构
整线采用模块化单元设计,由上料与防错、定位输送、机器人或专机装配、伺服紧固、机器视觉、性能检测、返修复检、NG 隔离和下料单元组成。线体控制层负责互锁、节拍和安全状态,制造运营层管理工单、配方、在制品和质量记录,并按 IEC 62264 的分层与信息模型思路约定设备、生产、质量和业务系统之间的数据接口。支持 OPC UA 的设备优先采用标准化信息模型,减少点位含义不一致造成的集成成本。
实施范围
1. 工艺拆解:核对产品族、工序顺序、目标节拍、质量特性、人工保留环节和未来型号。
2. 柔性设计:采用统一载具接口、可更换夹具、参数配方和型号识别,建立换型确认清单。
3. 工位集成:接入机器人、伺服拧紧、视觉、测量仪表、传感器和检测设备,并记录关键过程值。
4. 质量控制:配置缺件、方向、型号、扭矩、尺寸和性能判定,明确 NG 隔离、返修、复检及授权放行路径。
5. 数据协同:关联工单、产品身份、工位事件、设备报警、过程参数和检测结论,向上提供约定的状态与生产数据。
6. 安全设计:结合风险评估设置防护、门锁、急停、安全控制回路、维护模式和复位逻辑;机器人单元及机械电气安全需按适用法规、标准和现场条件专项确认。
验收关注
按各型号执行连续生产、换型、缺件、错件、NG、返修、设备报警、断电恢复和接口中断测试;核对实际节拍与瓶颈、关键参数采集完整性、配方防错、安全功能、报警可诊断性、数据关联和报表口径。验收应使用双方确认的样件、工艺文件、测量方法和边界条件,不以单次演示代替稳定性验证。
交付成果与价值
交付物包括节拍分析与布局、机械电气图纸、工位程序、机器人与视觉配置、配方和权限、接口文档、风险评估与验证记录、备件清单及培训资料。项目目标是稳定关键工序执行、降低换型差错、让在制与异常状态可见,并为设备维护和工艺改善提供连续数据;具体收益在试运行后依据真实基线评估。
公开依据
IEC 62264-1 用于界定制造运营与企业系统的集成边界;OPC UA Companion Specifications 用于表达行业与设备信息模型;机器人单元和机械电气安全设计可结合 ISO 10218-1/2 与 IEC 60204-1 的适用要求。
咨询相关方案